

Contesto: verso una mobilità autonoma e intelligente
Gli AGV (Automated Guided Vehicles) e gli AMR (Autonomous Mobile Robots) svolgono un ruolo sempre più importante nell'automazione dei flussi industriali. Trasporto di materiali, movimentazione delle merci e approvvigionamento delle linee di produzione: questi veicoli devono operare autonomamente, mantenendo traiettorie affidabili e sicure.
Gli AGV seguono generalmente percorsi predefiniti, mentre gli AMR mappano l'ambiente circostante e adattano il proprio percorso in funzione degli ostacoli e dei cambiamenti nella configurazione dello spazio operativo.
la problematica
I gestori di flotte AGV e AMR devono soddisfare diversi requisiti:
-
Elaborare simultaneamente i dati provenienti da LiDAR, telecamere, sensori a ultrasuoni e altri dispositivi di percezione.
-
Eseguire i calcoli di navigazione e gli algoritmi AI direttamente sul veicolo, evitando la latenza legata al cloud.
-
Garantire un'elevata disponibilità operativa in ambienti soggetti a vibrazioni, urti e variazioni di temperatura.
-
Integrare numerose interfacce di rete e industriali in uno spazio di bordo limitato.
-
Mantenere una comunicazione continua con il sistema centrale di gestione della flotta.
-
Assicurare traiettorie precise e reazioni rapide in presenza di ostacoli.
Le sfide tecniche da superare
Elaborazione Edge AI in tempo reale
La navigazione autonoma richiede l'elaborazione di grandi volumi di dati provenienti da più sensori. Il computer embedded deve disporre di una potenza di calcolo sufficiente per eseguire simultaneamente le funzioni di percezione, SLAM, navigazione e gli algoritmi di intelligenza artificiale.
Elaborazione locale e bassa latenza
Nel caso di un AMR, attendere una risposta da un server remoto può introdurre una latenza incompatibile con una navigazione reattiva. L'elaborazione direttamente a bordo consente di prendere decisioni più rapidamente, avvicinando il processo di calcolo ai sensori e agli attuatori.
Connettività dei sensori
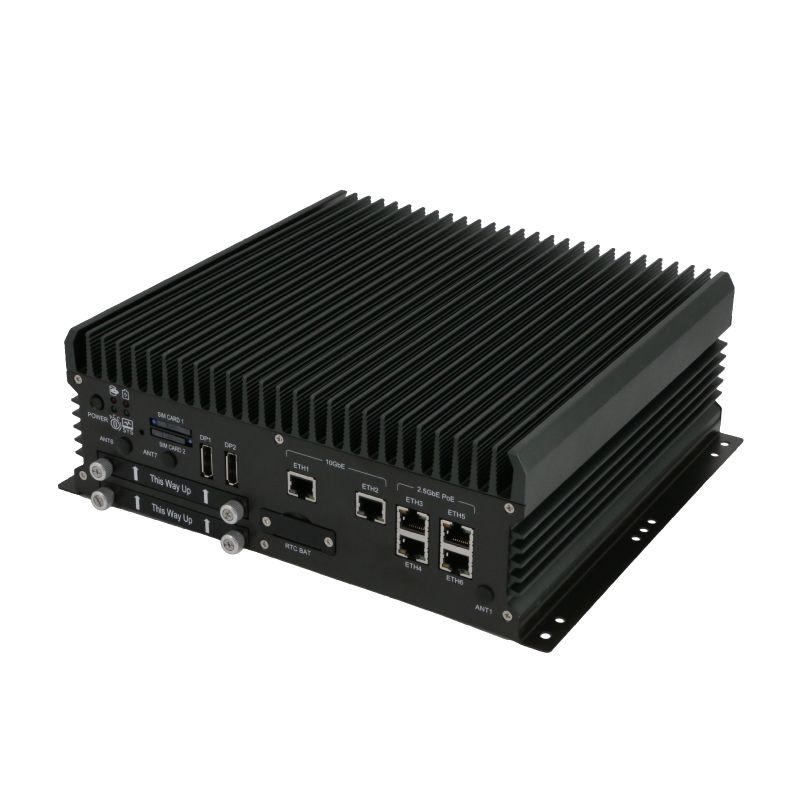
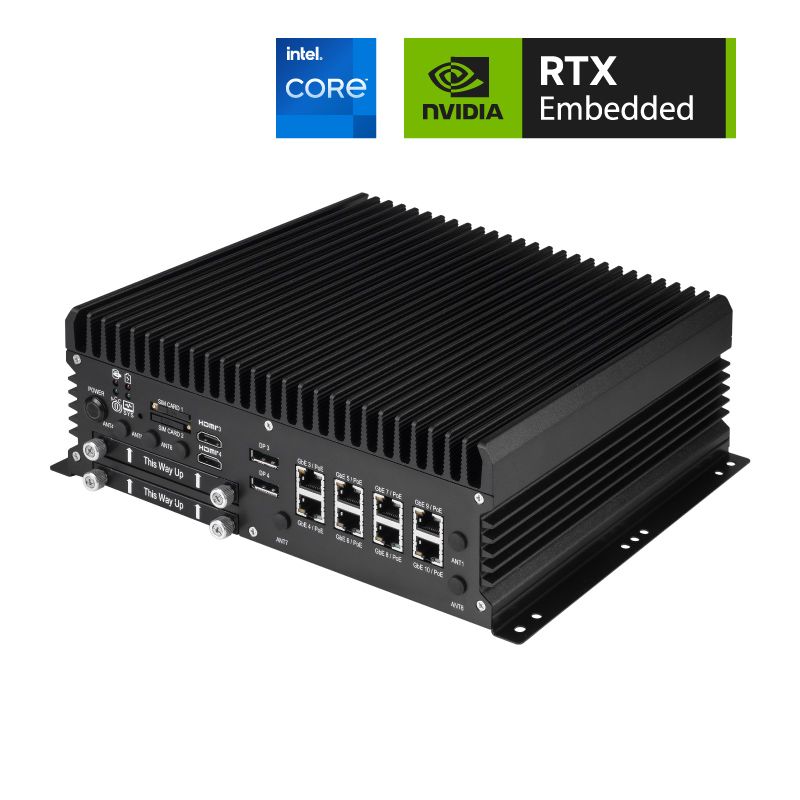
LiDAR, telecamere e altri sensori devono comunicare con il computer embedded senza creare colli di bottiglia. La disponibilità di più porte Ethernet, PoE e interfacce industriali permette di centralizzare i diversi flussi di dati.
Robustezza in un ambiente mobile
Il computer embedded deve resistere alle sollecitazioni meccaniche ed elettriche tipiche dei veicoli industriali, tra cui vibrazioni, urti, alimentazione in corrente continua (DC) e vincoli di spazio.
Comunicazione con la flotta
I veicoli autonomi devono rimanere connessi al sistema di gestione della flotta per trasmettere il proprio stato operativo, ricevere missioni e sincronizzare i dati. Il supporto alle tecnologie 5G, LTE e Wi-Fi consente di adattare la connettività all'infrastruttura disponibile.

I benefici ottenuti
Perché scegliere questa soluzione?
Il valore di questa architettura si basa su quattro elementi fondamentali:
-
Potenza di calcolo Edge AI: consente di eseguire localmente gli algoritmi di navigazione, visione artificiale e intelligenza artificiale.
-
Progettazione industriale fanless: adatta ai vincoli meccanici, termici ed elettrici dei veicoli autonomi.
-
Connettività completa: permette di integrare sensori, sistemi di controllo e sistemi di gestione della flotta.
-
Supporto tecnico locale: SPHINX Italia, distributore di SINTRONES, supporta la scelta della configurazione, l'integrazione e l'implementazione delle soluzioni industriali.
Con 10 anni di esperienza nelle soluzioni Edge IoT e AI, SPHINX Italia vi affianca nella scelta dei PC industriali, delle soluzioni di connettività e delle interfacce più adatte alle vostre applicazioni di robotica mobile.
La nostra competenza vi aiuta a progettare architetture affidabili, performanti e scalabili, in grado di soddisfare i requisiti degli ambienti industriali e garantire la continuità dei vostri progetti.
Avete in programma l'implementazione di flotte di AGV o AMR?
Il team di SPHINX Italia è a vostra disposizione per analizzare le vostre esigenze e consigliarvi le attrezzature più adatte..